De toutes les relations précédentes (Équations de Maxwell et lois de comportement), on peut normalement déduire les champs h, b, e et d à partir des sources j et ρq. Par contre, ils nous manque des informations si on désire déterminer les énergies et les forces dans le système étudié. C’est ce qui va nous intéresser dans cette partie.
Comme depuis le début, nous allons continuer de travailler à l’échelle locale. Pour ce faire, sortons quelque temps de l’ARQS et introduisons le vecteur de Poynting Πp, défini par :
Πp=e∧h
Pour un système électromagnétique contenu dans un volume V de bord ∂V=S, la puissance énergétique Pem apportée sous forme électromagnétique au système est donnée par le flux entrant de Πp, soit :
Pem=∬SΠp⋅nedS
où ne est la normale entrante à la surface.
Ainsi, en réutilisant nos notations et en appliquant le théorème de la divergence :
Pem=−∬SΠp⋅dS=∭Vpem−div(e∧h)dV
Avec pem la densité volumique de puissance électromagnétique, qu’on peut développer avec l’identité vectorielle :
div(e∧h)=(rote)⋅h−e⋅(roth)
Soit :
pem=−h⋅(rote)+e⋅(roth)
En réinjectant les équations de Maxwell-Ampère et Maxwell-Faraday :
pj : densité volumique de puissance dissipée par effet Joule
pmag : densité volumique de puissance magnétique
pel : densité volumique de puissance électrostatique
Pertes Joule
Le premier terme du bilan de puissance précédent permet de calculer PJ la puissance dissipée par effet Joule (production de chaleur). Il n’existe que dans les domaines conducteurs. Si nous regroupons ces derniers dans ce que nous appellerons Vc, on aura :
PJ=∭Vce⋅jdV
Dans les conducteurs ohmiques, on sait que : e=ρj, ou j=σe.
Ainsi, la densité volumique de pertes Joule est :
pj=ρ∥j∥2=σ1∥j∥2
Et les pertes totales :
PJ=∭Vcρ∥j∥2dV
Dans le cas d’un conducteur portant un courant I, on peut directement identifier sa résistance R grâce aux pertes Joule, car PJ=RI2. Ainsi :
R=I21∭Vcρ∥j∥2dV
Énergies
Énergie et coénergie magnétique
Énergie magnétique
En définissant wmag comme la densité d’énergie magnétique contenu dans le volume V, on a :
pmag=∂t∂wmag
La variation élémentaire de densité volumique d’énergie pendant dt est ainsi :
dwmag=pmagdt=h⋅∂t∂bdt
On peut alors en déduire la densité volumique d’énergie magnétique emmagasinée dans le système (à l’instant t correspondant au point de fonctionnement magnétique (h,b)) par :
wmag=∫t0th⋅∂t∂bdt=∫0bh⋅db
La borne d’intégration inférieure étant choisie arbitrairement pour correspondre à une « énergie stockée nulle » reflétant l’état initial du système.
Dans le cas particulier de milieux où la loi de comportement magnétique est linéaire (h=νb), on a :
wmag=∫0bνb⋅db=2ν∥b∥2
Soit :
wmag=2μ∥b∥2
Et, dans le cas général :
wmag=∫0bh(b)⋅db
L’énergie magnétique contenue dans le volume V est ainsi :
On peut également définir la densité volumique de coénergie magnétiquewmag par :
wmag+wmag=h⋅b
Alors :
dwmag=d(h⋅b)−dwmag=dh⋅b+h⋅db−h⋅db=b⋅dh
On en déduit donc :
wmag=∫0hb⋅dh
Comme précédemment, la borne d’intégration inférieure est choisie arbitrairement pour correspondre à une « énergie stockée nulle » reflétant l’état initial du système.
Dans le cas particulier de milieux où la loi de comportement magnétique est linéaire (b=μh), on a :
wmag=∫0hμh⋅dh=2μ∥h∥2
Soit :
wmag=2μ∥h∥2
Et, dans le cas général :
wmag=∫0hb(h)⋅dh
La coénergie magnétique contenue dans le volume V est alors :
Graphiquement, les deux densités volumique peuvent se représenter (dans le cas d’un matériau isotrope) par la figure ci-dessous.
Représentation des densités volumiques d'énergie et coénergie magnétiques
Remarque
En linéaire, les deux surfaces hachurées ci-dessus sont des triangles de même aire, et on a :
wmag=21h⋅b=wmag
Astuce
En linéaire dans l’ARQS, lorsque les sources de champs sont des courants situés dans un sous-volume conducteur Vc, nous disposons d’une autre formule de calcul de l’énergie magnétique créée par ces courants reposant sur le potentiel vecteur magnétique.
En effet, d’après ce qui précède, dans ce cas :
Wmag=∭V21h⋅bdV
On peut développer avec une identité vectorielle :
h⋅b=h⋅rota=roth⋅a−div(h∧a)
Ainsi :
Wmag=21(∭Vroth⋅a−div(h∧a)dV)
En réinjectant Maxwell-Ampère et en appliquant le théorème de la divergence, on obtient :
Wmag=21∭Vca⋅jdV+S=∂V∬(a∧h)⋅dS
On notera que l’intégrale volumique se limite au domaine conducteur Vc (seul siège de courants).
Ainsi, pour un système électromagnétique contenu dans un volume choisi suffisamment grand pour que l’influence des sources soient négligeable sur la frontière (a et/ou h nul), on obtient finalement :
Wmag=21∭Vca⋅jdV
Cette formule pourra s’avérer très utile en pratique.
Cas particulier des aimants permanents
En présence de matériaux durs tels que les aimants, nous ne sommes plus sur une courbe b(h) passant par l’origine, mais les formules générales précédentes restent valables.
Nous allons juste choisir des bornes inférieures différentes :
b(h=0)=br pour l’énergie ;
h(b=0)=−hc pour la coénergie.
Graphiquement, on peut ainsi représenter les densités correspondantes sur la figure suivante :
Représentation des densités volumiques d'énergie et coénergie magnétiques dans un aimant
Alors :
wmag=∫brbh⋅db,etwmag=∫−hchb⋅dh
Dans le cas classique de matériaux très durs où la courbe ci-dessus peut être assimilée à une droite, on a ainsi :
Chose un peu surprenante, l’expression des densités d’énergie et coénergie magnétiques dans un aimant permanent est l’inverse de celles dans les autres matériaux. Soit :
wmag=2μa∥h∥2etwmag=2μa∥b∥2
Énergie électrostatique
Tout ce que nous avons fait en magnétisme ci-avant, peut se développer également en électrostatique à partie de la densité volumique de puissance pel. Plutôt que de tout redévelopper, nous allons procéder par analogie :
h←e
b←d
μ←ε
Ainsi, en ne considérant que le cas linéaire, nous obtenons, pour les densités volumiques d’énergie et coénergie électrostatiques :
wel=2ε∥d∥2=21e⋅d=2ε∥e∥2=wel
L’énergie électrostatique contenue dans le système est alors :
Wel=∭V21ε∥e∥2dV=Wel
Astuce
Nous disposons également d’une formule pour l’énergie basée sur le potentiel scalaire électriquev. Considérant que la densité volumique de charge ρq se situe dans un sous-volume Vq de V, on a :
Wel=21∭VqρqvdV
Remarque
On aurait pu donner l’ensemble des relations possibles en considérant le cas non-linéaire, mais nous ne l’avons pas fait par souci de concision. On peut quand même fournir les densités volumiques d’énergie qui pourront, le cas échéant servir de point de départ :
Pour calculer des forces (contre-)électromotrices (f.é.m), déterminer les grandeurs utiles lors d’un couplage avec les équations de circuits électrique, ou tout simplement identifier des inductances équivalentes, nous devrons calculer le flux magnétique traversant nos conducteurs (généralement des enroulements).
Par définition, le flux traversant une surface donnée S est :
φ=∬Sb⋅dS
On peut facilement le calculer en utilisant le potentiel vecteur. En effet, en utilisant le théorème de Stokes :
φ=∬S(rota)⋅dS=C=∂S∮a⋅dl
Dans certains cas, cette formule est suffisante. Mais lorsque nous aurons des conducteurs avec des sections ne pouvant plus être considérées comme négligeables, il nous faut déterminer le « flux moyen » le traversant.
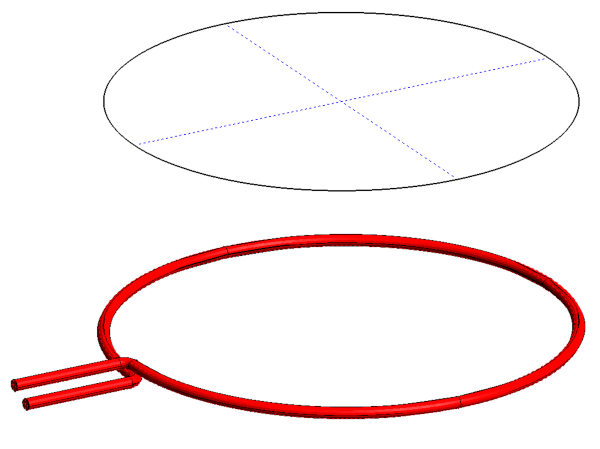
Prenons l’exemple simple d’une spire circulaire tel que schématisé ci-dessous :
Exemple simple d'une spire (en haut : circuit filiforme, en bas : géométrie réelle).
Si la section du conducteur Sc est très faible, on peut considérer la spire comme un circuit filiforme (représenté en haut de la figure) et appliquer les formules ci-dessous pour calculer le flux à travers la surface en pointillés bleus.
Mais pour une géométrie plus réaliste telle que la vraie spire dessinée en rouge, on doit déterminer le flux moyen la traversant. Un moyen simple d’y parvenir est d’utiliser la valeur moyenne du potentiel vecteur a sur une section de conducteur. Soit :
φ=∫C(Sc1∬ScadS)⋅dl
où C est la longueur centrale de la spire.
On peut ainsi se ramener à l’intégrale volumique sur la spire complète (volume Vs) :
φ=Sc1∭Vsa⋅udV
u étant un vecteur unitaire dirigé dans le sens du courant (orthogonal à Sc).
Pour un conducteur à section constante et portant un courant stationnaireI :
u=∥j∥j=IScj
Ainsi :
φ=I1∭Vsa⋅jdV
Astuce
L’expression ci-dessus est particulièrement intéressante car elle nous permet de retrouver facilement la relation entre l’énergie magnétique et le flux ou l’inductance.
En effet, on a directement :
φ=I2Wmag
Soit :
Wmag=21φI
En linéaire, puisque par définition, l’inductance L du conducteur est :
L=Iφ
On a également l’expression bien connue (valable uniquement en linéaire):
Initialement énoncée pour une particule portant une charge élémentaire q, la force de Lorentz est donnée par :
f=q(e+v∧b)
Cette expression peut se généraliser au cas d’une distribution volumique de sources (densités volumiques de charge ρq et de courant j) par :
fem=fCρqe+fLj∧b
Où la densité volumique de force fem, se décompose en deux termes :
la densité volumique de force de Coulomb fC,
la densité volumique de force de Laplace fL.
Attention
La formule ci-dessus n’est valable qu’en l’absence de milieu diélectrique ou ferromagnétique. Pour l’utiliser dans le cas général (même dans l’ARQS), il faudrait rajouter les termes correspondant à la densité de charges liées pour la force de Coulomb, et ceux liés à la densité de courants d’aimantation pour celle de Laplace (les courants induits étant pris en compte dans j).
Soit quelque chose qui pourrait ressembler à :
fem=(ρq−divp)e+(j+rotm)∧b
Ainsi, en dehors du cas particulier du vide (ou de milieux analogues comme l’air), cette formule est difficilement exploitable. C’est pourquoi nous préférerons utiliser une approche énergétique.
Approche énergétique
Aspects thermodynamiques
Le système considéré étant fermé (sans échange de matière avec l’extérieur), le premier principe de la thermodynamique nous permet d’écrire la variation de son énergie interne U :
dU=dQ+dW
avec :
dQ, la quantité de chaleur fournie par l’extérieur au système,
dW, le travail fourni par l’extérieur au système (comprenant l’effet des forces électromagnétiques).
Dans le cas de transformations réversibles, le deuxième principe nous donne :
dQ=TdS
T et S étant respectivement la température et l’entropie du système.
L’énergie interne est alors une fonction dont une des variables naturelles est S. Pour faciliter la résolution de certains problèmes, les thermodynamiciens ont l’habitude de définir d’autres grandeurs énergétiques en ajoutant des termes à l’énergie interne.
Ainsi, on peut définir l’énergie libre par :
F=U−TS
On a alors :
dF=dU−d(TS)=TdS+dW−TdS−SdT
Soit :
dF=−SdT+dW
Revenons à l’échelle locale en définissant les densités volumiques correspondant à nos grandeurs énergétiques :
⎩⎨⎧f=dVdFs=dVdSw=dVdW
Les variations temporelles correspondantes sont ainsi :
∂t∂f=−s∂t∂T+∂t∂w=−s∂t∂T+∂t∂wem+∂t∂w=em
en séparant dans w la partie liée aux électromagnétiques wem de celle liée aux autres phénomènes physiques w=em.
En réinjectant le bilan de puissance vu en début de section, on obtient finalement :
∂t∂f=−s∂t∂T+e⋅j+h⋅∂t∂b+e⋅∂t∂d+∂t∂w=em
Application aux phénomènes purement magnétiques
En considérant que notre système est le siège d’effets purement magnétiques, la variation de la densité d’énergie libre magnétique (qu’on notera dans ce cas fm) ne contient plus que les termes suivants :
dfm=−sdT+h⋅db=−sdT+dwmag
Remarque
On remarque donc le lien entre énergie libre et énergie magnétique. À température fixée, les deux sont identiques. En fait, compte tenu de la différence d’ordre de grandeur des constantes de temps thermiques et électromagnétiques, on pourra toujours considérer que l’énergie magnétique telle que nous l’avons définie est l’énergie libre du système.
Température et flux constants
Dans le cadre d’une transformation à température et flux magnétique constants (et donc à induction constante), nous aurons :
dfm=0⇒dFm=0
Ainsi, si nous voulons calculer la force Fm d’origine magnétique s’exerçant sur un élément du système pouvant se déplacer selon la coordonnée généralisée x0 à flux constant, il suffit d’écrire la variation d’énergie correspondante (en utilisant le travail de cette force) :
dFm=Fm⋅dx0+gradx0(Fm)⋅dx0
Puisque dFm=0, et gradx0(Fm)=gradx0(Wmag), on en déduit l’expression de la force :
Fm=−gradx0(Wmag)
Ou encore, en exprimant la composante dans la direction de x0 :
Fm=−(∂x0∂Wmag)φcst
Température et courant constants
Dans le cas d’une transformation où ce sont les courants qui sont maintenus constants, il convient de définir un nouveau potentiel thermodynamique gm par :
gm=fm−h⋅b
Alors :
dgm=−sdT+h⋅db−h⋅db−b⋅dh
Soit :
dgm=−sdT−b⋅dh=−sdT−dwmag
Cette nouvelle grandeur énergétique Gm, de densité volumique gm est l’enthalpie libre magnétique (ou énergie libre de Gibbs) du système.
Remarque
On notera le lien avec la coénergie telle que définie précédemment. En fait nous pourrons considérer que la coénergie magnétique est l’opposée de l’enthalpie libre magnétique (à température fixée).
Dans le cadre d’une transformation à température et courants constants (et donc à champ magnétique constant), nous aurons :
dgm=0⇒dGm=0
En procédant comme dans le paragraphe précédent pour calculer la force d’origine magnétique s’exerçant sur l’élément considéré, on obtient :
dGm=Fm⋅dx0+gradx0(Gm)⋅dx0
Soit :
Fm=−gradx0(Gm)=+gradx0(Wmag)
Ou encore, en exprimant la composante dans la direction de x0 :
Fm=+(∂x0∂Wmag)Icst
Astuce
Les formules précédentes peuvent aussi être utilisées pour calculer des couples. Si un couple Γ d’origine magnétique s’exerce sur notre élément du système suivant la position angulaire généralisée α0. On aura :
Γ=−(∂α0∂Wmag)φcst=+(∂α0∂Wmag)Icst
Application aux phénomènes électrostatiques
Dans le cas de phénomènes électrostatiques, la densité volumique d’énergie libre électrostatique fe est, d’après ce qui précède :
dfe=−sdT+e⋅dd=−sdT+dwel
Température et charges constantes
Dans le cadre d’une transformation à température et charges électriques constantes (et donc à induction constante), nous aurons :
dfe=0⇒dFe=0
Ainsi, si nous voulons calculer la force Fm d’origine magnétique s’exerçant sur un élément du système pouvant se déplacer selon la coordonnée généralisée x0 à flux constant, il suffit d’écrire la variation d’énergie correspondante (en utilisant le travail de cette force) :
dFe=Fe⋅dx0+gradx0(Fe)⋅dx0
Puisque dFe=0, et gradx0(Fe)=gradx0(Wel), on en déduit l’expression de la force :
Fe=−gradx0(Wel)
Ou encore, en exprimant la composante dans la direction de x0 :
Fe=−(∂x0∂Wel)Qcst
Température et tensions constantes
Dans le cas d’une transformation où ce sont les tensions qui sont maintenues constants, il convient de définir un nouveau potentiel thermodynamique ge par :
ge=fe−e⋅d
Alors :
dge=−sdT+e⋅dd−e⋅dd−d⋅de
Soit :
dge=−sdT−d⋅de=−sdT−dwel
Cette nouvelle grandeur énergétique Ge, de densité volumique ge est l’enthalpie libre électrostatique (ou énergie libre de Gibbs) du système.
Dans le cadre d’une transformation à température et tensions constantes (et donc à champ électrique constant), nous aurons :
dge=0⇒dGe=0
En procédant comme dans le paragraphe précédent pour calculer la force d’origine électrostatique s’exerçant sur l’élément considéré, on obtient :
dGe=Fe⋅dx0+gradx0(Ge)⋅dx0
Soit :
Fe=−gradx0(Ge)=+gradx0(Wel)
Ou encore, en exprimant la composante dans la direction de x0 :
Fe=+(∂x0∂Wel)Vcst
Tenseur des contraintes électromagnétiques de Maxwell
Densité volumique de forces
Comme très brièvement dit en début de page, l’expression de la densité volumique de force électromagnétique est difficilement exploitable en pratique.
En fait, il existe plusieurs façons de la formuler et aucune ne fait encore consensus. Quelle que soit l’approche utilisée, il faut considérer les opérateurs différentiels agissant sur nos champs au sens des distributions, et plusieurs termes surfaciques interviennent alors. Ces derniers correspondent aux éventuelles densités surfaciques de sources, mais aussi aux discontinuités de paramètres physiques (perméabilité, réluctivité, aimantation) dues aux changements de milieux.
Néanmoins, dans le cas d’un milieu homogène isotrope, on peut tout de même obtenir une formulation de cette densité volumique de force.
Repartons de la formule :
fem=(ρq−divp)e+(j+rotm)∧b
En y réinjectant les équations de Maxwell-Ampère et Maxwell-Gauss et en utilisant les lois de comportement d=ε0e+p et b=μ0(h+m), on obtient :
fem=ε0(dive)e+μ01rotb∧b
Dans le cas de plusieurs milieux (et c’est généralement toujours le cas), il nous faut malheureusement rajouter les termes liés aux interfaces pour calculer la densité de force partout et pouvoir en déduire les forces ou couples s’exerçant globalement sur les pièces mobiles.
Nous disposons cependant d’une méthode plus pratique pour calculer ces forces globales : le tenseur de Maxwell.
Tenseur de Maxwell
Soit T champ de tenseur d’ordre 2, continûment différentiable sur le domaine d’étude V, tel que :
fem=divT
Ainsi, la force totale Fem s’exerçant sur un sous-domaine quelconque Ω⊂V peut se réduire à l’intégrale surfacique de T sur son bord ∂Ω via le théorème de la divergence :
Fem=∭ΩfemdV=∭ΩdivTdV=∬∂ΩT⋅dS
Le tenseur ainsi défini n’est pas unique et peut comprendre des termes difficiles à évaluer, en particulier aux interfaces entre les différents milieux. Mais on peut simplifier grandement les choses en :
choisissant un domaine Ω entourant entièrement l’élément sur lequel on veut calculer les forces,
et dont la frontière ∂Ω se situe à l’intérieur d’un unique milieu matériel (donc sans traverser d’interface).
Dans ce cas, la formule communément admise pour le champ de tenseur sur la frontière ∂Ω est :
T=ε0e⊗e+μ01b⊗b−2δ(ε0e2+μ0b2)
où ⊗ est le produit tensoriel et δ le tenseur unité d’ordre 2.
Remarque
Les termes du tenseur s’expriment en N⋅m−2, ils sont donc homogènes à une pression (on l’appelle souvent « pression électromagnétique »). Les mécaniciens parlent plutôt de « contraintes », c’est pourquoi le tenseur est généralement appelé tenseur des contraintes électromagnétiques de Maxwell.
Dans la suite, nous traiterons séparément les parties magnétiques et électrostatiques.
Partie magnétique
Si on ne considère que les effets magnétiques, le terme général du tenseur est :
(Tij)=μ01bibj−2μ0δijb2
Et sa représentation matricielle dans le repère cartésien est donc :
Remarque : les simplifications viennent directement du fait qu’en électrostatique : rote=0. On pourrait faire de même pour la deuxième et troisième ligne.
Au final, on retrouve bien divT=fe, le tenseur est bien défini dans le milieu où se situe la frontière du domaine d’intégration.
Synthèse
Faisons une petite synthèse de ce qui précède sur un exemple purement théorique.
Considérons un système électromagnétique de volume V, contenant des domaines conducteurs Vc parcourus par des courants, des domaines aimantés Va, et des domaines ferromagnétiques Vm. Le reste du domaine est constitué d’air. On désire calculer la force magnétique F s’exerçant sur l’élément correspondant au volume Vf. Une représentation patatoïde est donnée ci-dessous.
Représentation très schématique du problème
Il nous suffit alors de définir un domaine Ω entourant Vf dont la frontière ∂Ω passe uniquement dans l’air environnant Vf et d’appliquer :