Nous venons de développer complètement le principe de la méthode des éléments finis pour des champs scalaires appartenant à H1(Ω)(=H(grad,Ω)). Pour cela, nous avons utilisé des éléments de Lagrange bien adaptés pour ce type d’inconnues.
Cependant les différents champs constituant le champ électromagnétique sont également des grandeurs vectorielles pouvant appartenir à H(rot,Ω) ou H(div,Ω). Typiquement nous ne pouvons résoudre notre formulation rot-rot avec des éléments de Lagrange tels quels. Nous pourrions choisir de résoudre avec trois champs scalaires pour déterminer notre vecteur inconnu (un par composante), mais cette solution est loin d’être la plus pertinente en terme d’efficacité et d’aspects géométriques (respect de certaines conditions de continuité aux interfaces).
Parmi la grande variété d’éléments finis existants, une famille est très largement utilisée pour modéliser des problèmes électromagnétiques : les éléments finis de Whitney. En fait, ces derniers ont été spécifiquement créés dans ce but [Boss93]. Basés sur les formes différentielles du même nom, ils offrent un cadre idéal pour approximer nos champs en 3D car ils permettent de construire de manière séquentielle les espaces discrets auxquels ils appartiennent. Nous allons donc présenter succinctement ces éléments.
Information
En toute rigueur, il faudrait préciser que les éléments de Whitney ne correspondent qu’aux cas particuliers d’élements triangulaires et tétraédriques. Leur généralisation aux autres types d’élements (quadrangles, héxaèdres, prismes, pyramides) rentre dans un cadre plus général appelé éléments de Nédélec.
Éléments de Whitney
Contrairement aux éléments précédents, les éléments de Whitney sont initialement définis en 3D et s’appuient sur des degrés de libertés pouvant être reliés aux valeurs aux nœuds (éléments nodaux), mais aussi aux circulations le long des arêtes (éléments d’arête), aux flux au travers des facettes (éléments de facette), et aux intégrales sur les volumes (éléments de volume) des éléments du maillage. Compte tenu de ces différences de nature entre degrés de liberté, on les appelle parfois éléments finis mixtes.
Astuce
Nous verrons dans la partie applicative qu’il est tout a fait possible de traiter des cas 2D. Selon les cas : soit directement, soit en utilisant certaines adaptations (arêtes ou facettes fictives orthogonales au plan d’étude).
Espaces discrets
Le principe de base est de construire successivement les espaces discrets W0, W1, W2 et W3 permettant d’approximer respectivement H(grad,Ω), H(rot,Ω), H(div,Ω) et L2(Ω), à partir d’une séquence de fonctions de base, liées respectivement aux nœuds (Nh), aux arêtes (Ah), aux facettes (Fh) et aux volumes (Vh) des éléments du maillage Mh.
On peut synthétiser l’ensemble dans la table suivante :
Espace
Approxime
Fonctions de bases
Propriété
Degré de liberté
Type d’élément
W0
H(grad,Ω)
{sn,n∈Nh}
si(xj)=δij,∀i,j∈Nh
Valeur nodale
Élément nodal
W1
H(rot,Ω)
{sa,a∈Ah}
∫jsi⋅dl=δij,∀i,j∈Ah
Circulation le long d’une arête
Élément d’arête
W2
H(div,Ω)
{sf,f∈Fh}
∬jsi⋅ndS=δij,∀i,j∈Fh
Flux à travers une face
Élément de facette
W3
L2(Ω)
{sv,v∈Vh}
∭jsidV=δij,∀i,j∈Vh
Intégrale volumique
Élément de volume
En procédant ainsi, on respecte la séquence vue sur les espaces continus, à savoir :
W0gradW1rotW2divW3
Et l’ensemble nous permet également d’assurer les continuités aux interfaces :
de valeur pour les sn ;
de composante tangentielle pour les sa ;
de composante normale pour les sf.
Voyons maintenant comment définir ces fonctions de base (sur les éléments de références).
Fonctions de base
Fonctions de base nodales
Puisque W0 est une approximation de H(grad,Ω)=H1, nous pouvons réutiliser les fonctions définies dans les parties précédentes. Nous aurons donc pour tout nœud ni={i} de Nh :
sni=pi,∀i∈[[1,nK]]
Tout ce qui précède reste donc valable. Les fonctions de base nodales des éléments de Whitney sont celles des éléments de Lagrange.
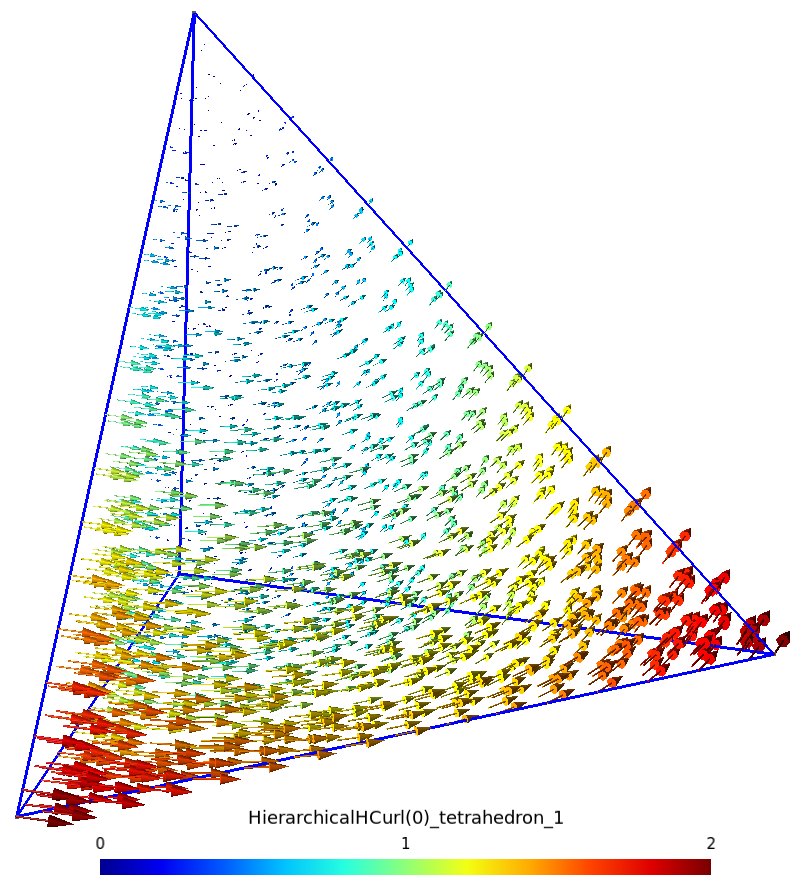
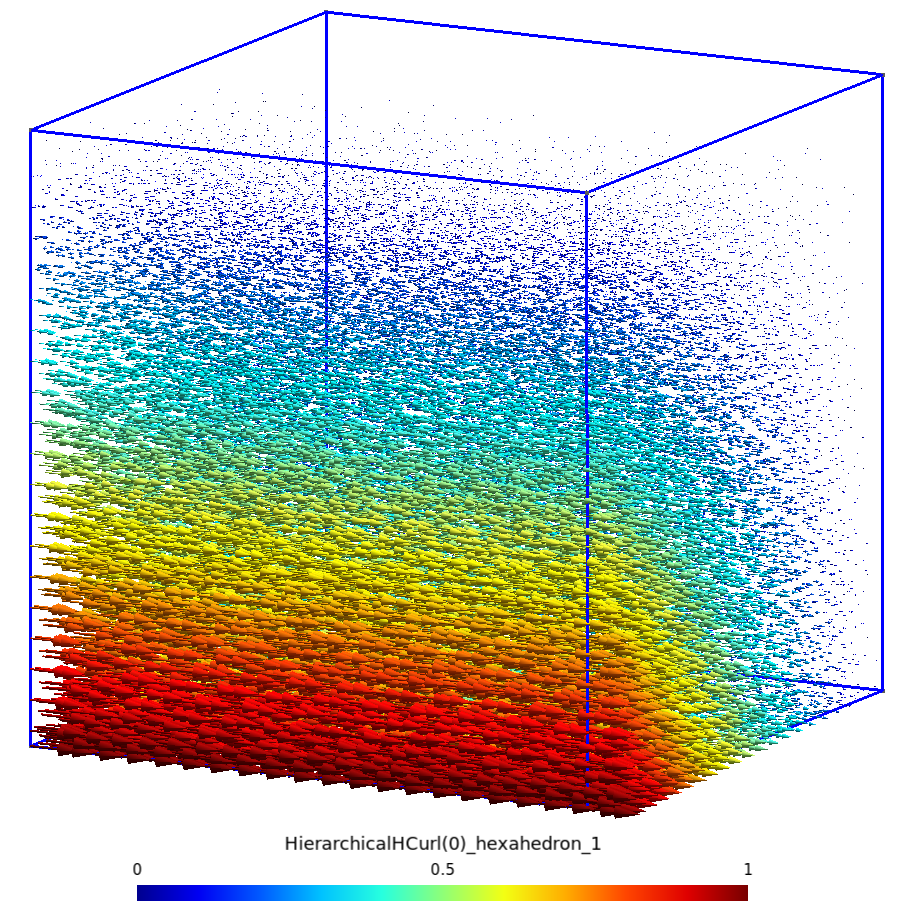
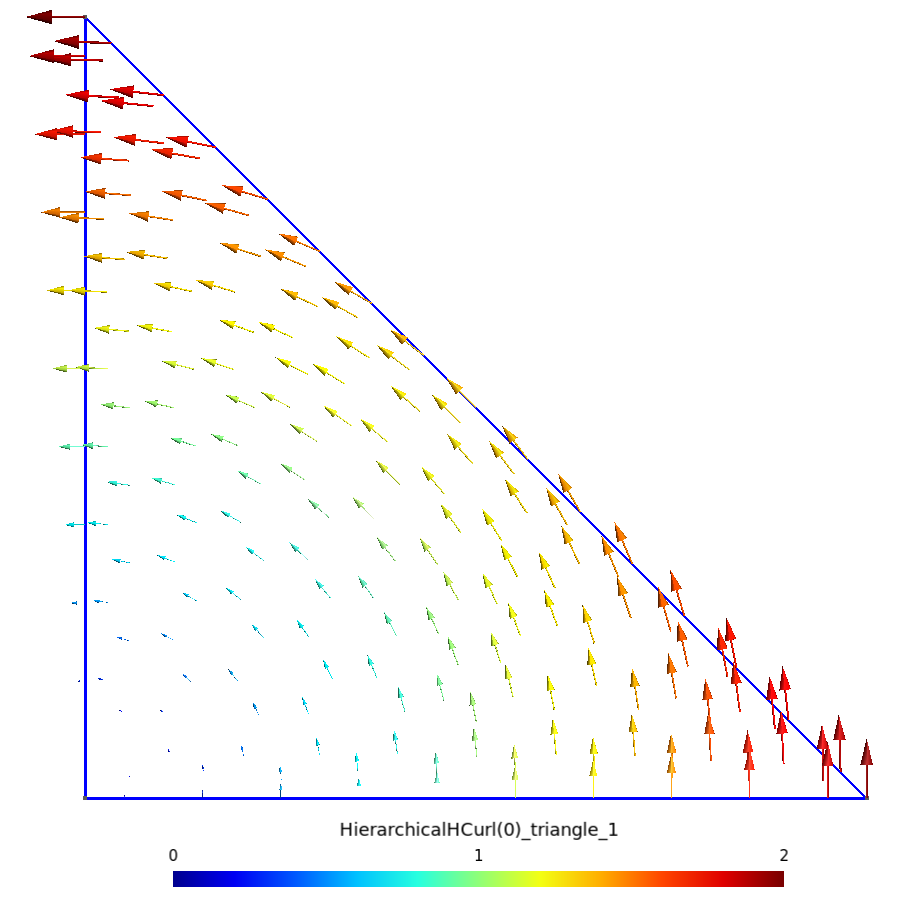
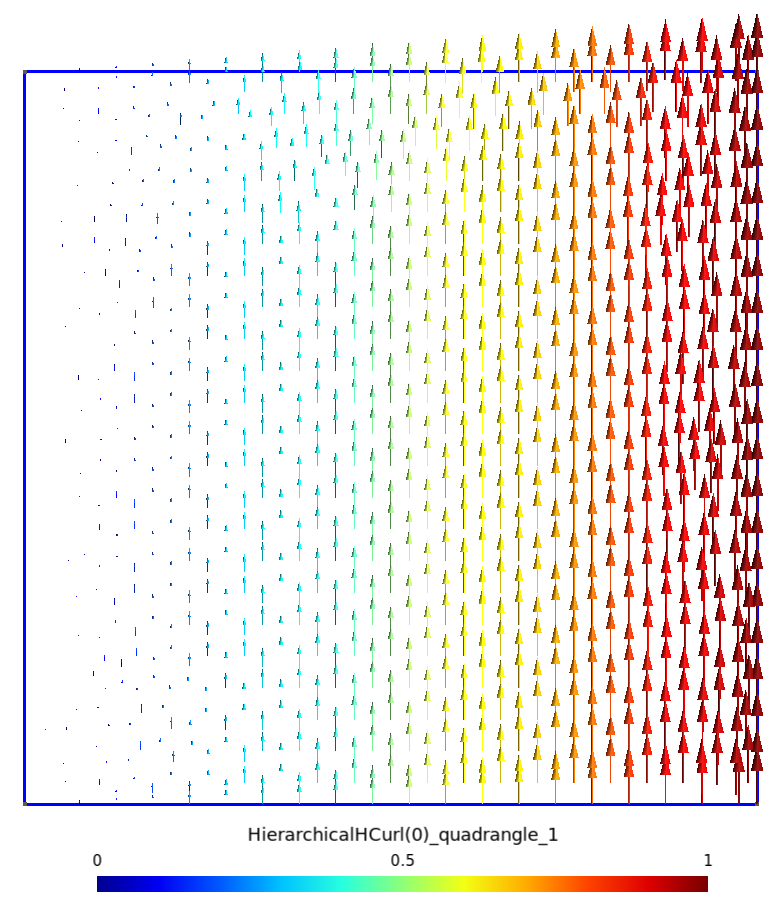
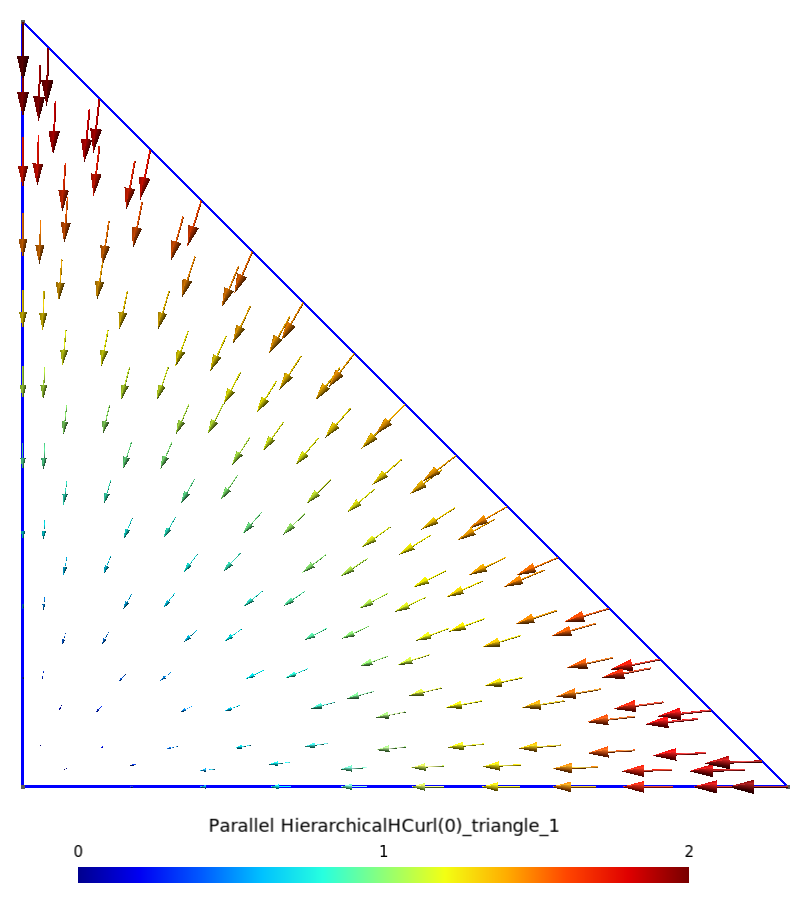
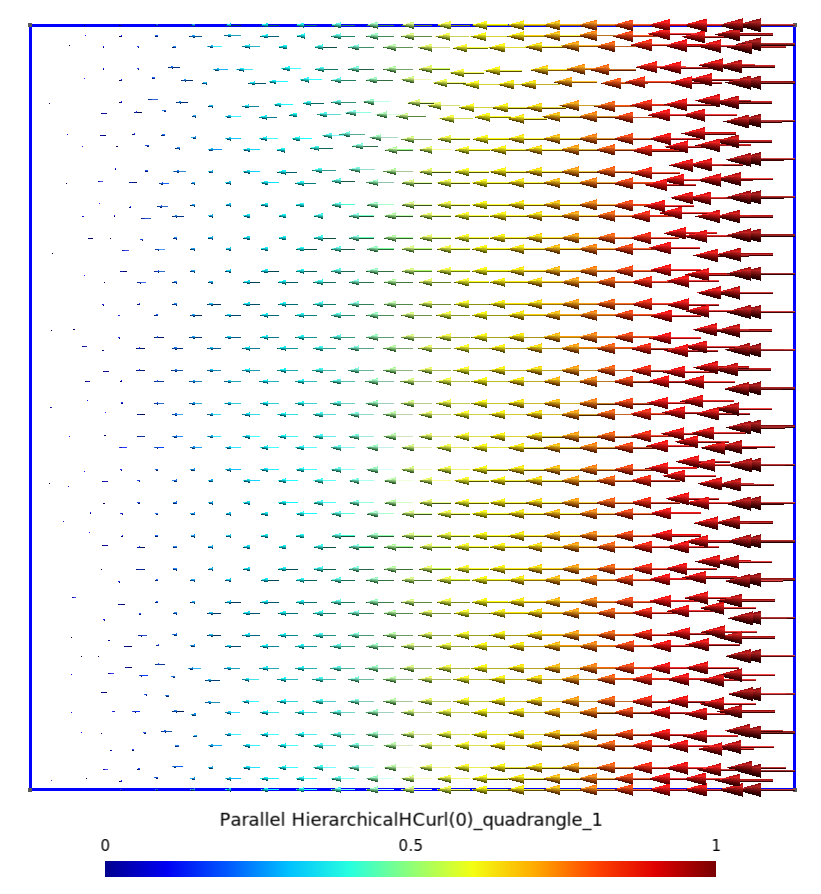
où la liste des nœuds de la facette N(f) est rendue circulaire, N(i,j) conserve sa définition précédente et a est un coefficient tel que : a=2 si dim(N(f))=3 et a=1 si dim(N(f))=4.
On représente graphiquement ces fonctions de facette en 2D (facette fictive perpendiculaire au plan d’étude) dans la table ci-dessous :
sf23⊥ sur triangle
sf23⊥ sur quadrangle
Fonctions de base de volume
À l’élément K, on fait correspondre la fonction de base de volume :
svK=vol(K)1
qui est donc constante sur l’élément.
Remarque
Les fonctions de base se généralisent aux éléments de type pyramide et prisme. Pour de plus amples détails voir : [Dula94] et [Geuz01].
Degrés de liberté
Avec les définitions précédentes on peut décomposer tout champ scalaire ou vectoriel selon son espace d’appartenance :
Soit u∈H(grad,Ω), son approximation sur Mh est uh∈W0 tel que :
uh=n∈Nh∑σn(uh)sn=n∈Nh∑unsn
avec :
un=uh(xn)
Soit u∈H(rot,Ω), son approximation sur Mh est uh∈W1 tel que :
uh=a∈Ah∑σa(uh)sa=a∈Ah∑uasa
avec :
ua=∫auh⋅dl
Soit u∈H(div,Ω), son approximation sur Mh est uh∈W2 tel que :
uh=f∈Fh∑σf(uh)sf=f∈Fh∑ufsf
avec :
uf=∬fuh⋅ndS
Soit u∈L2(Ω), son approximation sur Mh est uh∈W3 tel que:
uh=v∈Vh∑σv(uh)sv=v∈Vh∑uvsv
avec :
uv=∭vuhdV
Ainsi, en décomposant nos approximations dans les bons espaces, on peut appliquer la méthode de Galerkin en utilisant les fonctions de base ci-dessus comme fonctions tests. Par analogie avec les éléments nodaux de la section précédente, on se ramènera donc à la résolution d’un système linaire où le vecteur inconnu Uh correspondra aux différents degrés de liberté.
Application des éléments d’arête à la formulation rot-rot
Formulation
On rappelle la formulation faible continue à résoudre :
{Trouveru∈H0(rot,Ω)tel que :(αrotu,rotv)Ω=−(β,v)Ω−⟨αγ,v⟩Γn,∀v∈H0(rot,Ω)
Qui devient en discret :
{Trouveruh∈W01tel que :(αrotuh,rotvh)Ω+(β,vh)Ω+⟨αγ,vh⟩Γn=0,∀vh∈W01
Où W01∈W1 est obtenu en annulant les degrés de liberté sur les arêtes appartenant à la frontière Γd. On constate que cela implique bien notre condition de bord :
uh∧n∣Γd=0,surΓd
La façon de procéder est identique à celle basée sur les éléments nodaux. Nous pouvons calculer les contributions de chaque arête élément par élément et les ajouter à la matrice de raideur globale Ah, ou au vecteur second membre Bh. On peut finalement résoudre le système obtenu, mais seulement après avoir implanté une condition de jauge comme expliqué ci-après. En effet, une telle formulation sous forme brute conduit à une matrice Ah singulière.
Condition de jauge
Nous savons malheureusement qu’un problème général (en 3D) comme celui-ci n’a pas de solution unique (vient de l’équivalence avec la formulation forte) et que le champ uh solution est défini à un champ de gradient près. Il est alors impossible de résoudre le système obtenu sans avoir ajouté de condition de jauge particulière. Nous allons donc voir comment procéder.
Jauge d’arbre
Dans le domaine continu, pour rendre u unique, on peut ajouter une condition du type :
u⋅w=0
Où w est un champ de vecteurs dont les lignes de champ ne sont pas fermées et sont telles qu’elles peuvent relier toute paire de points quelconque du domaine d’étude Ω (par exemple un champ de gradient divergeant).
Dans le domaine discret, nous allons construire un arbre. C’est un ensemble d’arêtes qui relient tous les nœuds du maillage entre eux sans former de chemin fermé. Les arêtes du maillage qui ne sont pas dans l’arbre constituent le co-arbre associé. Un moyen de jauger uh est ainsi d’annuler les composantes sur les arrêtes de l’arbre (condition équivalente à celle continue ci-dessus). Afin de ne pas dénaturer les conditions imposées sur Γd, il convient de commencer à construire l’arbre à partir des arrêtes de cette frontière. Une représentation graphique est donnée ci-dessous :
Exemple d'un arbre (trait bleu) et d'un co-arbre (trait noir) sur des éléments 3D. Les nœuds sont en rouge et la partie grisée appartient à $\Gamma_d$
En rajoutant la condition de jauge d’arbre dans l’espace fonctionnel auquel appartient uh (que nous noterons W0,JA1⊂W01), nous pouvons alors résoudre notre formulation faible rot-rot qui s’exprime :
{Trouveruh∈W0,JA1tel que :(αrotuh,rotvh)Ω+(β,vh)Ω+⟨αγ,vh⟩Γn=0,∀vh∈W0,JA1
Cette façon de procéder est la plus efficace d’un point de vue numérique car elle permet de réduire la taille du système à résoudre (par annulation des degrés de liberté liés au arêtes de l’arbre). Cependant la solution obtenue perd son sens physique, seul son rotationnel pourra être interprété physiquement. Pour de plus amples compléments, je vous renvoie à [Dula94].
Jauge de Coulomb
Une autre Jauge possible est d’annuler la divergence de notre inconnue (Jauge de Coulomb) :
divu=0
Pour obtenir la forme faible de cette condition, considérons un champ scalaire μ quelconque de H(grad,Ω). On a :
∭Ωdiv(u)μdV=0
En utilisant la formule de Green en grad-div :
∭Ωu⋅gradμdV−∭Ωdiv(μu)dV=0
En appliquant le théorème de la divergence et en séparant les deux frontières :
∭Ωu⋅gradμdV−∬Γdμu⋅ndS−∬Γnμu⋅ndV=0
Nous ne considérerons que le cas d’une condition de Neumann homogène sur Γn(γ=0), soit : rotu∧n∣Γn=0. On peut donc en déduire : u⋅n∣Γn=0. En choisissant μ=0 sur Γd, on annule le second terme surfacique.
Ainsi, notre condition de Jauge est équivalente à :
∭Ωu⋅gradμdV=0,∀μ∈H0(grad,Ω)
Si nous ajoutons uniquement ce terme à la formulation faible initiale, nous nous trouverons face à une formulation avec une fonction inconnue et deux fonctions tests. Pour remédier à cela, nous devons introduire un multiplicateur de Lagrange λ. Ainsi la formulation variationnelle complète devient :
⎩⎨⎧Trouveru∈H0(rot,Ω),λ∈H0(grad,Ω)tels que :(αrotu,rotv)Ω+(gradλ,v)Ω+(β,v)Ω=0,∀v∈H0(rot,Ω)(u,gradμ)Ω=0,∀μ∈H0(grad,Ω)
La transcription dans le domaine discret est immédiate :
⎩⎨⎧Trouveruh∈W01,λh∈W00tels que :(αrotuh,rotvh)Ω+(gradλh,vh)Ω+(β,vh)Ω=0,∀vh∈W01(uh,gradμh)Ω=0,∀μh∈W00
Cette façon de procéder est plus lourde à résoudre : le système est beaucoup plus grand que le précédent car on a rajouté autant de degrés de liberté que de nœuds du maillage. Cependant, elle a le mérite de fournir une solution « plus physique » et plus facilement interprétable.